ADC
Table of contents
핵심 요약
ADC는 아날로그 전압을 디지털 코드로 변환한다. 결과의 품질은 해상도뿐 아니라 기준 전압, 입력 소스 임피던스, acquisition time, 변환 주기, 보정과 노이즈에 영향을 받는다.
S32K312 ADC 설정 순서
- ADC 인스턴스·외부 입력 채널·패키지 핀을 회로도와 데이터시트로 매핑한다. 해당 핀의 아날로그 기능과 디지털 입력 buffer/pull 설정 요구를 확인한다.
- 기준 전압과 허용 입력 범위를 확인한다. ADC 핀의 GPIO 내전압과 ADC 변환 범위를 혼동하지 않는다. 센서가 범위를 넘으면 분압·보호·버퍼 회로를 설계한다.
- Clock 도구에서 ADC에 실제 공급되는 클록을 확인하고 데이터시트의 허용 범위를 지킨다. RTD의 Adc_Sar IP 또는 AUTOSAR Adc 계층 중 하나를 선택한다.
- 예제와 매뉴얼 순서에 따라 초기화·필요한 calibration을 수행하고 실패 상태를 처리한다. 외부 채널, 해상도·정렬, sample time, software/hardware trigger와 단일/그룹 변환을 설정한다.
- 처음에는 software trigger와 단일 채널로 확인한다. timer trigger·여러 채널·DMA는 기초 변환 검증 후 추가한다. 보정·획득 시간·총 변환 시간은 별개다.
획득 시간과 샘플링 주기
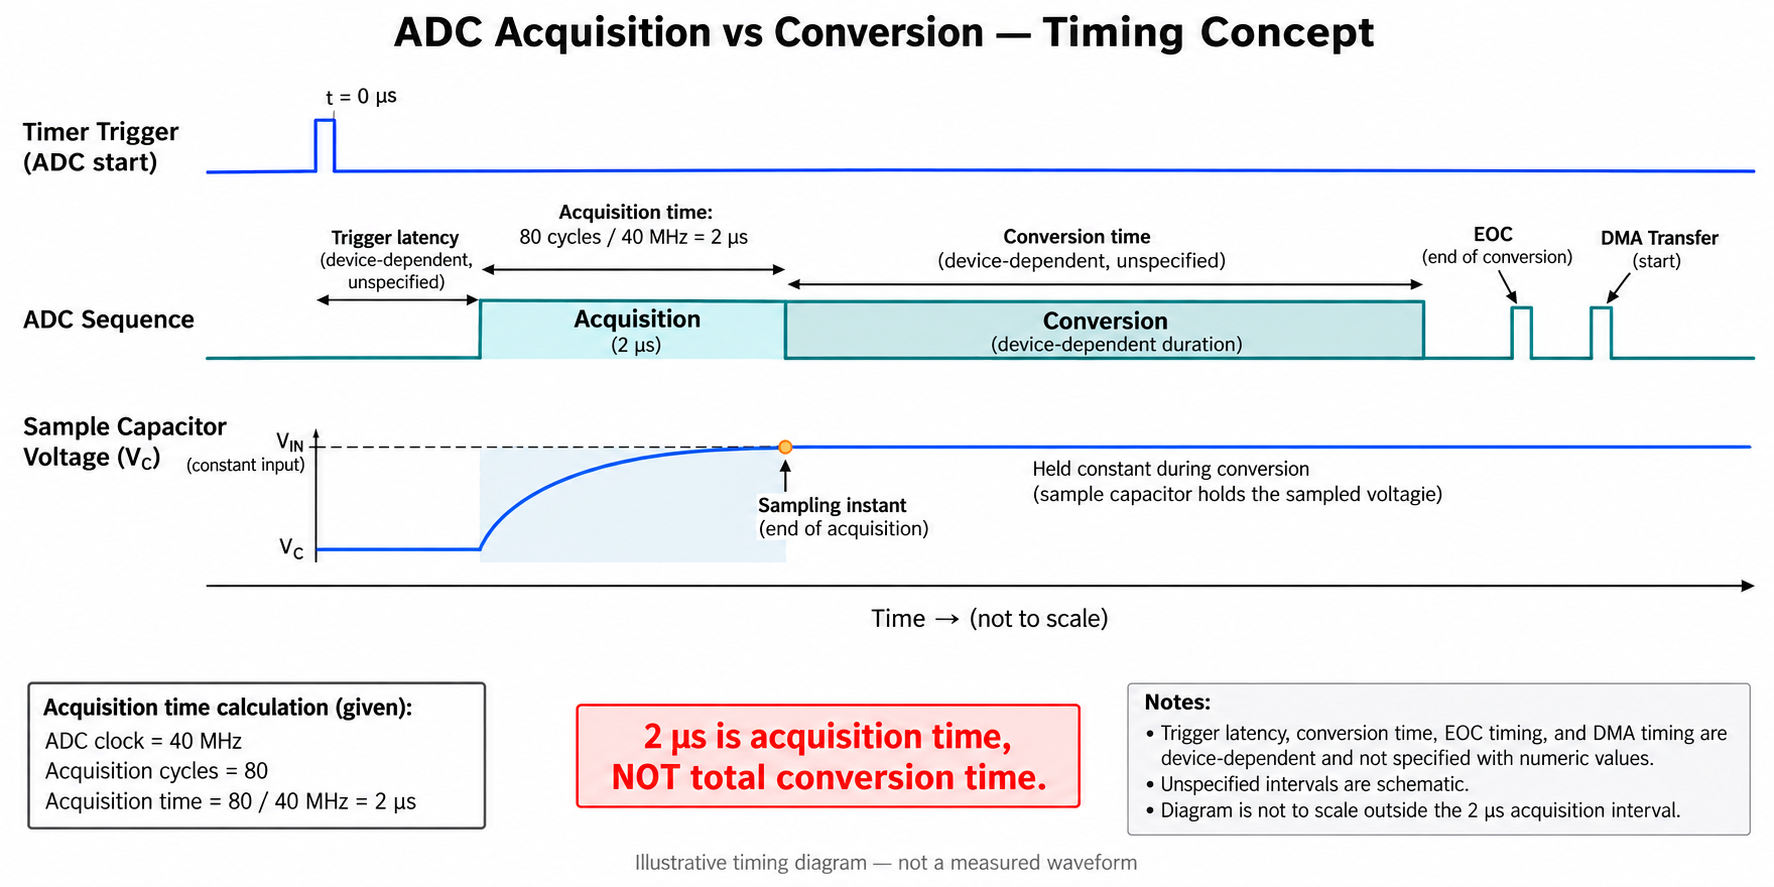
그림 읽기와 실측 확인: Trigger latency, Acquisition, Conversion, EOC, DMA 전달을 구분한다. 수치가 지정되지 않은 구간의 길이는 개념 표현이다. 입력 소스 임피던스와 실제 acquisition 설정을 바꾸어 settling 오차를 검증한다.
ADC 내부 샘플 커패시터는 입력 소스 저항을 통해 충전된다. 임피던스가 높을수록 짧은 acquisition time에서 오차가 커질 수 있다. 데이터시트의 입력 모델과 허용 임피던스 표를 우선 사용한다. 이상적인 1차 RC 모델에서는 0.5 LSB 이내 settling에 대략 R×C×ln(2^(N+1))가 필요하지만 스위치 저항·누설·보드 조건을 포함한 보장값은 아니다.
획득 시간 = 설정한 acquisition cycle 수 / 실제 ADC clock
총 변환 시간 = acquisition + 변환 코어 시간 + 드라이버/trigger 지연
그룹 최소 시간 = 채널별 시간의 합 + 전환/하드웨어 overhead

설명용 가정: clock=40 MHz, acquisition=80 cycles
획득 시간 = 80 / 40 MHz = 2 us
이 2 us는 전체 변환 시간이 아니다.
전압·센서 값 변환 예제
다음은 N=12, 기준 전압을 실제로 3.3 V로 확인한 unipolar ADC의 끝점 기준 근사다. S32K312 모든 설정이 12비트·3.3V라는 뜻이 아니다. ADC 데이터시트의 코드 전이 정의에 따라 2^N 또는 2^N−1 기준 및 offset 보정을 선택한다.
#include <assert.h>
#include <stdint.h>
#include <stdbool.h>
#include <stddef.h>
#include <stdio.h>
static bool adc_voltage(uint32_t raw, unsigned bits, double vref, double *out) {
 if (!out || bits == 0 || bits > 24 || !(vref > 0.0)) return false;
 uint32_t maximum = (1U << bits) - 1U;
 if (raw > maximum) return false;
 *out = (double)raw * vref / maximum;
 return true;
}
int main(void) {
 double pin;
 assert(adc_voltage(2048,12,3.3,&pin));
 assert(pin > 1.650 && pin < 1.651);
 printf("pin=%.6f V, divider input=%.6f V\n",pin,pin*2.0);
 assert(!adc_voltage(4096,12,3.3,&pin));
 return 0;
}
저항 허용 오차·기준 전압 오차·ADC offset/gain·센서 출력 오차를 분리해 평가한다. 측정 대상 전압이 6.6V라고 해서 3.3V 기준 ADC 핀에 직접 연결해도 된다는 뜻은 아니다.
노이즈 필터와 임계값
- 평균 필터는 랜덤 노이즈를 줄일 수 있지만 응답 지연을 만든다. 합산 변수는 overflow가 나지 않을 폭을 사용한다.
- 이동 평균 또는 IIR의 계수는 샘플 주기와 함께 정의한다. y += α(x−y)에서 α만 기록하고 주기를 바꾸면 필터 응답도 달라진다.
- 상태 판정에는 on threshold와 off threshold를 분리하는 hysteresis를 적용한다. 범위 밖·단선·포화 값은 정상 평균에 섞기 전에 진단한다.
DMA·다채널 처리
DMA buffer 길이·채널 순서·전송 폭·완료 이벤트를 확인한다. half/full 완료를 구분하고 DMA가 쓰는 영역을 CPU가 동시에 해석하지 않도록 소유권을 정한다. 첫 샘플 또는 채널 전환 후 settling이 필요한지는 매뉴얼과 실측으로 확인한다. callback에서 긴 연산 대신 완료 buffer를 작업 문맥으로 전달한다.
검증
- 안정된 입력원으로 0V·중간 전압·상한에 가까운 전압을 주고 DMM 실측값과 비교한다. ADC 최대 허용 범위를 초과하지 않는다.
- sample time과 소스 저항을 바꾸어 오차 변화를 측정한다. 디지털 통신·PWM 출력 동작 시 노이즈를 비교한다.
- 오버런·DMA 누락·trigger 속도 초과·보정 실패·전원 변동·저전력 복귀를 시험하고 raw 데이터·필터 후 값·실제 샘플 간격을 함께 기록한다.
Potentiometer와 ADC 연결
가변저항의 양 끝을 ADC가 허용하는 전원과 GND에 연결하고 wiper를 analog 입력으로 읽는다. Wiper 전압은 이상적으로 위치 비율에 비례하지만 저항 허용오차·접촉 노이즈·입력 부하를 고려한다. ADC reference와 가변저항 공급 전원을 공유하는 ratiometric 구성에서는 공급 변동의 영향을 줄일 수 있다.
Wiper의 source impedance는 위치에 따라 달라진다. ADC acquisition time과 입력 모델을 기준으로 오차를 확인하고 필요 시 buffer·RC filter를 검토한다. 범위 밖·단선·wiper 접촉 불량은 moving average만으로 숨기지 않는다. 기존 adc_voltage 예제와 raw/min/max 보정값을 이용해 위치를 정규화한다.